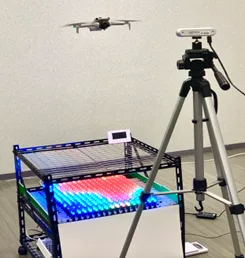
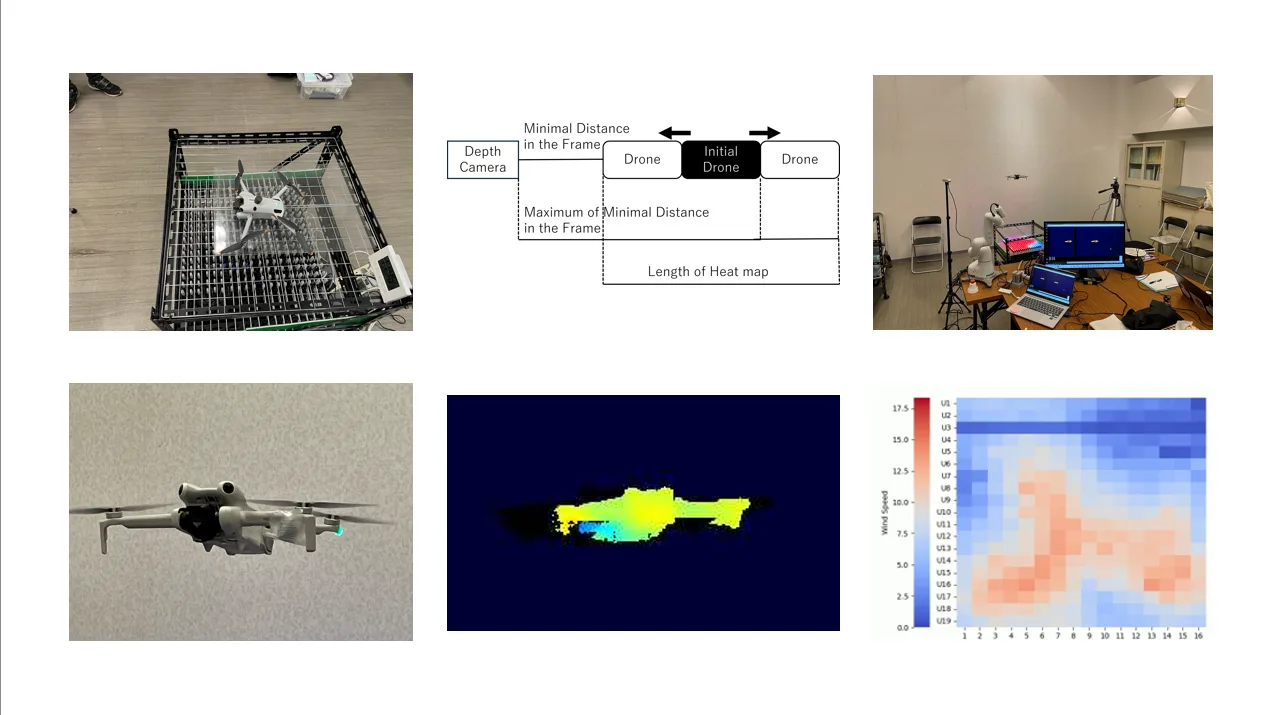
条件をそろえた室内ホバリングで取得した深度・音・風のマルチモーダル計測データを用いて、小型UAVの微細な状態差を捉える方法を研究しています。
各モダリティについて正常状態を基準とした畳み込みオートエンコーダ(CAE)による解析を行い、再構成誤差を用いて状態差を定量化するとともに、各モダリティの結果を統合して評価しています。
データ取得を含む実験環境の構築、センサ配置・測定条件の検討、計測データの前処理・解析、CAEによる評価、計測時のノイズや実験条件の影響の検討に取り組んでいます。
条件をそろえた室内ホバリングで取得した深度・音・風のマルチモーダル計測データを用いて、小型UAVの微細な状態差を捉える方法を研究しています。
各モダリティについて正常状態を基準とした畳み込みオートエンコーダ(CAE)による解析を行い、再構成誤差を用いて状態差を定量化するとともに、各モダリティの結果を統合して評価しています。
データ取得を含む実験環境の構築、センサ配置・測定条件の検討、計測データの前処理・解析、CAEによる評価、計測時のノイズや実験条件の影響の検討に取り組んでいます。